建设与采购
高速公路雷视融合感知在车流量主动管控中怎么验收?分清目标跨帧轨迹断裂、车道标定漂移、恶劣天气虚警率与真值车标定对比
结合干线公路数字化转型升级与主动交通管控实践,系统梳理雷视一体机与全息融合感知在目标ID跳跃断裂、车道空间投影漂移、雨雾恶劣天气虚警及真值车实测标定中的验收指标与交付物清单。
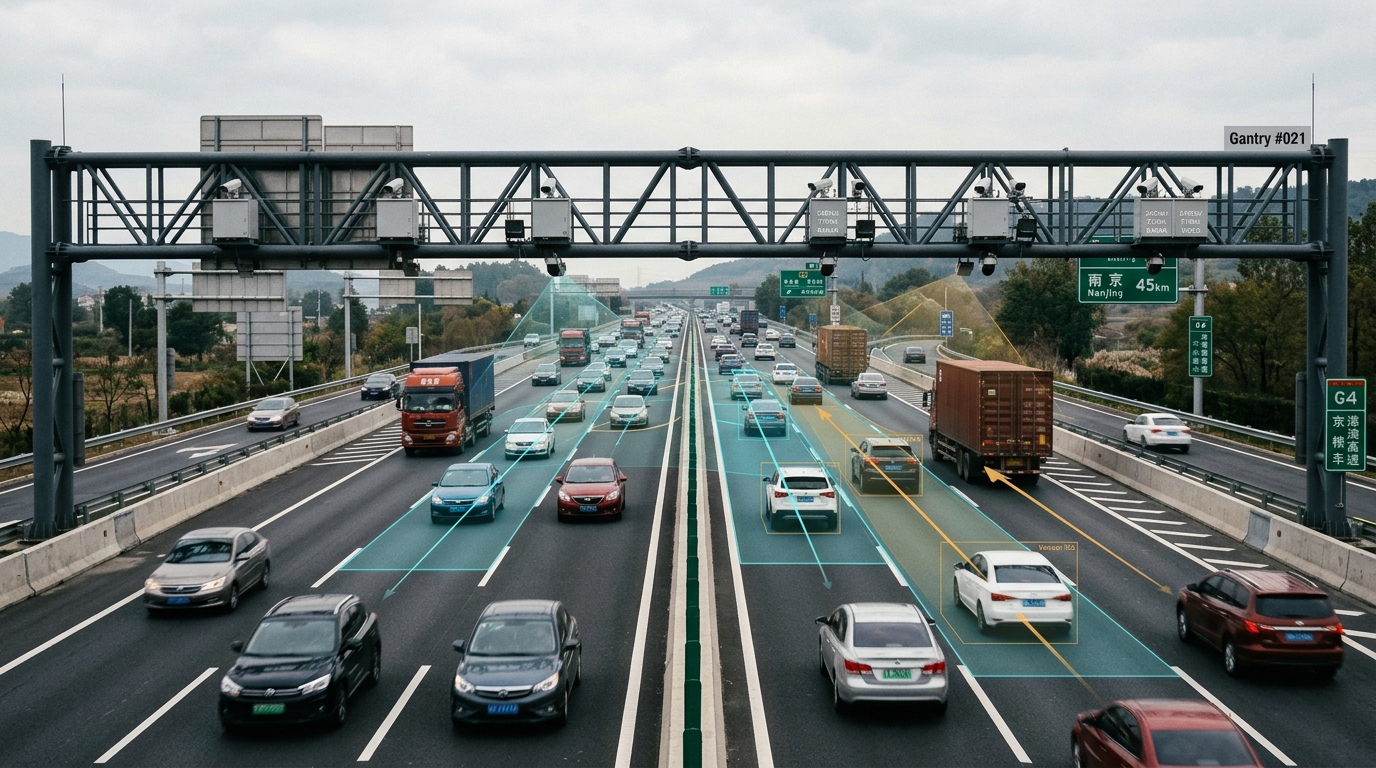
在推进国家综合立体交通网干线公路数字化转型升级(财建〔2024〕188号)以及常发性拥堵路段“智慧扩容”的过程中,**毫米波雷达与摄像机融合感知系统(简称雷视一体机或全息雷视感知)**已成为投资规模最大、覆盖里程最广的外场核心机电设备。
作为高速公路车流量主动管控系统(涵盖动态限速 VSL、入口匝道控制、应急车道动态借用、客货分流等)的数据源头,雷视融合设备直接决定了管控策略生成的准确度。
然而,在机电交工与系统集成验收的真实工程现场,建设单位、监理工程师与系统集成商常常遭遇一系列深层次的验收纠纷与数据失真困境:
- 供应商演示“天花板”,现场实测“不及格”:设备厂家在静态画面或单车稀疏测试中展示的检测精度往往宣称达到 $98% \sim 99%$;但在早晚高峰高密车流中,大车遮挡、目标频繁并线会导致目标追踪轨迹大量断裂,同一辆车在视野内被连续分配多个全新 ID(ID Switch),车流量统计虚高翻倍;
- 车道空间投影漂移引发管控误动作:雷达极坐标系、摄像机图像像素坐标与道路三维大地坐标在映射标定上存在累计误差,导致二车道行驶的车辆被算法误归入一车道(客车道),或者将正常行驶车辆误判为“应急车道违停”,直接摧毁了客货分流和应急车道开放的决策底座;
- 恶劣天气下“虚警”与“漏检”双向失控:夜间强远光灯炫光、暴雨路面积水多径反射以及冬季团雾冰雪天气下,纯视频漏检严重,而雷达又容易将路面溅起的水花或波形护栏回波误识别为“静止障碍物”,诱发主动管控中心高频次误报警;
- 缺乏可量化的客观真值基准:传统验收往往依赖人工抽检十几分钟的监控录像计数,无法对车辆高动态瞬时速度、车道级横纵向坐标定位精度给出具备法律公信力和计量依据的闭环评价。
雷视融合感知绝不是外场挂两个探头、软件画几个彩色方框就能通过验收。机电工程验收必须穿透设备底层标定与算法融合逻辑,筑牢以下四道量化验收防线。
第一道验收屏障:目标连续跟踪与跨帧轨迹关联约束(防 ID 断裂与虚假拥堵判决)
主动管控算法(如瓶颈区通行能力崩溃预警、拥堵波反向传播计算)依赖的是连续、平滑、具有连续物理实体的车流微观轨迹,而不仅仅是离散断面的脉冲通过量。
如果系统在同一目标穿过雷视视场(通常单杆覆盖纵向 $300\text{ m} \sim 800\text{ m}$)的过程中频繁发生目标丢失与 ID 重新编号,车辆的瞬时速度计算就会发生除以极短时延的数学抖动,直接误触“异常降速停车”报警。
[原始雷达回波点云 (距离/方位角/多普勒速度)]      [高清视频检测框 (像素坐标/车辆类别/轮廓)]
                   │                                             │
                   └──────────────────────┬──────────────────────┘
                                          ▼
                             【时空高精度硬件同步单元】
                              (北斗/PTP授时, 时延偏差 ≤ 10ms)
                                          │
                                          ▼
                             【空间坐标标定与特征关联】
                         (卡尔曼滤波状态预测 + 匈牙利算法数据关联)
                                          │
            ┌─────────────────────────────┴─────────────────────────────┐
            ▼                                                           ▼
   【正常关联:连续轨迹】                                      【异常漂移/断裂阻断】
 保持唯一目标ID, 航向角连续                        抑制物理不可达跳跃 (横向跳变 > 0.5m/帧 丢弃)
 轨迹平滑输出 (供主动管控使用)                      避免生成瞬态“幽灵目标”与虚假拥堵
1. 单目标跟踪完整率(Tracking Integrity Rate)量化指标
在单套雷视一体机标称的有效感知纵向纵深内(以四车道主线为例,典型覆盖 $300\text{ m}$ 核心区):
- 轨迹完整率 $\ge 95%$:样本车辆从进入视场起始断面至完全驶出终止断面,全程必须保持同一全局追踪 ID,中间不得发生 ID 重置或分裂为两个独立目标;
- ID 跳变率硬约束:在平峰与高峰流量测试中,平均每 1000 辆通行车辆中,发生 ID 重新分配的次数不得超过 5 次(ID Switch Rate $\le 0.5%$);
- 遮挡恢复时限 $\le 300\text{ ms}$:当大型半挂牵引车遮挡右侧车道小型轿车时,在遮挡消失后的 $300\text{ ms}$ 内,系统必须重新基于微波雷达运动预测找回原车辆 ID,严禁将重现车辆判定为“新生成车辆”。
2. 运动学物理极限约束与航向角跳变抑制
车辆在高速公路上的运动严格服从物理动力学规律。验收必须审查轨迹后处理滤波算法是否具备物理极限约束:
- 横向速度突变抑制:相邻两帧(典型帧率 $25\text{ Hz} \sim 30\text{ Hz}$)之间,车辆横向移动距离超过 $0.5\text{ m}$(对应横向加速度 $> 0.8g$ 的物理不可达工况)的异常坐标点必须被滤波算法剔除,不得作为真实轨迹输出;
- 航向角跳动限制:车辆在直线路段行驶时,轨迹航向角与车道中心线夹角突变不得大于 $\pm 15^\circ$;严禁雷达在多径干扰下出现车辆“横向平移瞬移”的离谱轨迹。
第二道验收屏障:三维空间几何标定与车道级投影归属度(防跨车道漂移)
主动管控系统中最具价值的精细化策略(如分车道动态限速、货车靠右禁超、应急车道高峰借用),全部建立在极高精度的车道级空间定位之上。
雷达测距测角基于球极坐标系,相机成像基于透视投影二维像素坐标系。一旦现场立柱安装俯角、偏角测量存在微小偏差,或者长焦镜头边缘畸变未校正,映射到路面大地三维坐标系后就会产生显著的“空间投影漂移”。
| 监测区域划分 | 纵向覆盖距离 | 横向定位绝对误差要求 | 纵向测距绝对误差要求 | 核心保障的主动管控业务 |
|---|---|---|---|---|
| 近端高精区 | 断面立柱前 $20\text{ m} \sim 150\text{ m}$ | $\le 0.2\text{ m}$ | $\le 0.5\text{ m}$ | 合流端部并道冲突识别、应急车道占用精确抓拍取证 |
| 中端核心区 | 断面立柱前 $150\text{ m} \sim 350\text{ m}$ | $\le 0.3\text{ m}$ | $\le 1.0\text{ m}$ | 分车道速度管控、客货分流车道守法率判定、变道轨迹捕捉 |
| 远端感知区 | 断面立柱前 $350\text{ m} \sim 600\text{ m}$ | $\le 0.5\text{ m}$ | $\le 2.0\text{ m}$ | 上游排队波前溯源、大流量拥堵波及预警、可变情报板前置诱导 |
                       【空间坐标变换与车道投影流程】
雷达天线坐标系 (R, θ, φ) ──┐
                         ├──► 刚体空间联合外参转换 [R | T] ──► 空间大地坐标 (X, Y, Z)
相机像平面坐标系 (u, v) ──┘                                       │
                                                                 ▼
                                                    【高精道路数字孪生底图匹配】
                                                     核算车身中心线距车道白线间距
                                                                 │
                                                                 ▼
                                                    【车道级空间归属裁决 (Lane ID)】
1. 车道级归属准确率判定标准
在四车道或三车道断面上,系统输出的 Lane_ID 必须与车辆实际占据车道严格一致:
- 车道识别综合正确率 $\ge 98%$:在自由流与饱和流状态下,车身几何中心位于哪条车道,即归入该车道;
- 压线行驶临界判别:当车辆跨压白色虚线行驶超过车身宽度 $1/3$ 且持续时间 $\ge 2.0\text{ s}$ 时,系统应输出明确的“正在跨道变道(Lane Changing)”状态标志,而不是在两个车道编号之间以毫秒级高频闪烁跳变。
2. 门架机械微振动与环境热形变的在线自校准能力
高速公路外场龙门架受大型重载车辆高速驶过时的气流冲击与地面震动影响,横梁常伴随幅度 $3\text{ mm} \sim 10\text{ mm}$ 的高频微振;夏季强日光暴晒也会导致立柱发生微小的热胀冷缩形变。
- 自标定抗扰度验收:雷视一体机内部必须内置基于路面标志标线静态几何特征的在线自标定算法模块;
- 现场验收必须调取连续 7 天的静态标定参数漂移日志,要求外参旋转矩阵角误差漂移 $\le 0.1^\circ$。严禁出现设备运行一周后,车道分割线在后台界面发生肉眼可见的倾斜错位。
第三道验收屏障:复杂环境与恶劣天气下的多源失效降级(防虚警与漏警)
雷视融合的核心优势在于“各取所长”:视频具有丰富的纹理、颜色、车牌与轮廓信息,但在低照度、强雨雾下视程骤降;毫米波雷达不受雨雪烟雾光照影响,但对静态金属构件(护栏、标志牌)容易产生强多径杂波散射。
如果融合算法只是简单的“与逻辑(两者同时检出才算)”或“或逻辑(任一检出就算)”,那么在恶劣天气下必然演变为“漏检加倍”或“虚警爆发”。
| 恶劣环境工况 | 纯视频常见失效表现 | 单雷达常见失效表现 | 合格雷视融合算法的决策与降级机制 | 现场验收不合格判定标准 |
|---|---|---|---|---|
| 夜间无照明/远光炫光 | 大灯光晕过度曝光,车辆轮廓湮灭,无法分辨单车还是双车 | 受光照影响极小,保持高精度测距测速 | 雷达主导定位:雷达引导视频在特定光晕区域提取车牌与尾灯特征,保持稳定轨迹 | 断面流量统计误差 $> 8%$,或夜间平均车速统计偏差 $> 5\text{ km/h}$ |
| 中大雨/积水路面 | 挡风玻璃与路面强镜面反光,雨刮器遮挡,远端视距缩短至 $100\text{ m}$ 以内 | 轮胎卷起的高速水花引起多径散射,易误报虚假缓行目标 | 动态自适应杂波滤波:雷达提高信噪比(SNR)门限,视频近端校验,剔除离散散射杂点 | 将路面积水反光或水花判定为“道路抛洒物”或“低速拥堵” |
| 团雾/浓雾天气(能见度 $50 \sim 100\text{ m}$) | 远端画面完全灰白,目标丢失率超过 $80%$ | 穿透微米级雾滴,全天候输出运动点云 | 单源降级运行:主动标记视频处于“失效/能见度极低”状态,全面退化为全息雷达模式 | 视频失效时整机死锁,未主动向管控中心上报设备降级事件 |
                       【传感器单侧失效健康状态机 (State Machine)】
                           ┌────────────────────────┐
                           │   双传感器正常深度融合   │
                           │(置信度权重: 视频0.5, 雷达0.5)│
                           └───────────┬────────────┘
                                       │
                ┌──────────────────────┴──────────────────────┐
                ▼ (视频镜头遮挡/暴雨白光)                       ▼ (雷达射频异常/连续丢帧)
  ┌───────────────────────────┐                 ┌───────────────────────────┐
  │   雷达主导单源降级模式     │                 │   视频主导单源降级模式     │
  │(置信度权重: 雷达0.9, 视频0.1)│                 │(置信度权重: 视频0.9, 雷达0.1)│
  │ 输出基础流量/测速/排队长度  │                 │ 输出车牌/车型分类/静态停车 │
  └─────────────┬─────────────┘                 └─────────────┬─────────────┘
                │                                             │
                └──────────────────────┬──────────────────────┘
                                       ▼ (双源持续断网/内部时钟失步 > 50ms)
                           ┌────────────────────────┐
                           │   设备硬故障安全导向     │
                           │  主动上报错误码, 停发控制 │
                           └────────────────────────┘
传感器状态看门狗(Watchdog)联锁验收
现场必须人工模拟恶劣工况与单点故障注入(例如使用遮光布遮挡摄像机镜头,或断开毫米波雷达数据接口):
- 故障诊断上报时限 $\le 10\text{ s}$:在单个传感器失效发生后 10 秒内,雷视一体机必须通过南向物联网协议向主动管控系统上报包含明确故障代码的“设备单源退化运行”告警;
- 拒绝错误策略生成:管控系统在收到退化告警后,必须自动将该断面下游相关的动态限速或车道开放策略降级为“保守模式”,严禁在数据缺失或失真状态下盲目下发激进调控指令。
第四道验收屏障:高精度真值车实测路跑比对与现场验收工况表
摒弃“肉眼看大屏绿框”的形式主义,机电工程验收必须采用**基于差分高精度卫星定位与组合惯导的真值测试车(Ground Truth Vehicle)**进行实车跑车比对。
真值车配备千寻/北斗高精度 RTK 差分定位接收机与高动态 IMU,空间定位精度优于 $2\text{ cm}$,测速精度优于 $0.1\text{ km/h}$,时钟纳秒级同步北斗授时。通过真值车在测试断面的往返路跑,将真值车黑匣子导出的逐毫秒真实轨迹,与雷视一体机向管控平台推送的数据包进行时间戳精确对齐比对。
| 测试工况编号 | 现场模拟交通运行场景 | 真值测试车路跑动作规程 | 核心比对量化指标与判定门限 | 验收不合格现场判定情形 |
|---|---|---|---|---|
| TC-01 | 自由流稳态测速与定位 | 真值车分别以 $60\text{ km/h}$、$80\text{ km/h}$、$100\text{ km/h}$、$120\text{ km/h}$ 匀速通过检测断面 | 测速绝对误差 $\le 2\text{ km/h}$ 或相对误差 $\le 3%$;车道横向定位误差 $\le 0.3\text{ m}$ | 测速偏差 $> 5\text{ km/h}$,或车辆在直线路段坐标漂移到对向/相邻车道 |
| TC-02 | 高速动态变道与并线 | 真值车在雷视核心视场内($200\text{ m} \sim 100\text{ m}$ 区间)执行一次平稳变道与一次紧急变道 | 变道完成时刻判定时延 $\le 0.5\text{ s}$;变道过程中目标 ID 保持不变,轨迹连续平滑 | 变道过程中原 ID 丢失并重新生成新 ID;变道航向角跳变 $> 20^\circ$ |
| TC-03 | 多车高密并排行驶与遮挡 | 真值车与一辆重型半挂货车以相同车速(约 $70\text{ km/h}$)并排穿过检测区,真值车处于内侧盲区 | 真值车在被货车侧向遮挡期间,系统轨迹丢失时长 $\le 0.5\text{ s}$;驶出遮挡后无缝找回 | 真值车直接被算法漏检,或者被错误“融合”进大货车体型中导致大车体积暴增 |
| TC-04 | 急减速与突发异常停车 | 真值车在主线行车道安全制动减速至 $0\text{ km/h}$,模拟拥堵尾部刹车或事故停车(试验封闭工况) | 停驶判定响应时间 $\le 3.0\text{ s}$;系统准确触发“异常停车”事件报警与坐标标记 | 车辆静止后雷达多普勒速度归零导致目标从平台地图上凭空“消失”(静止目标丢失) |
| TC-05 | 夜间低照度与强光直射 | 在无路灯照明的夜间时段,开启真值车远光灯以 $90\text{ km/h}$ 通过;以及在日落逆光时段路跑 | 车辆检出率 $\ge 95%$;车辆类型识别准确率(客车/货车) $\ge 90%$ | 远光灯直射导致视频致盲,系统误报成两辆摩托车或漏检;逆光下目标重影 |
工程验收交付物清单与归档要件
雷视融合感知系统通过机电工程交工验收时,集成商必须向建设单位与监理单位正式移交以下四份核心闭环交付物,严禁以单页宣传册或厂家自检合格证替代:
- 《雷视一体机高精度真值车实测比对评估报告》:必须包含不少于 30 次有效跑车测试的真值数据包比对曲线,详细列出测速误差分布直方图、横向/纵向位置残差散点图以及车道归属混淆矩阵;
- 《外场设备相机内参、雷达坐标外参及高精底图标定固定表》:固化每台设备出厂内参校验记录、现场工程安装倾角/方位角外参矩阵参数文件(XML/JSON 格式),并存档标定基准点的全站仪实测大地三维坐标数据;
- 《恶劣天气与单点故障在线自诊断与降级日志》:提供连续 72 小时外场设备运行健康日志,证明系统在网络抖动、时钟失步、镜头脏污工况下能够正确触发自检代码并完成平滑降级,无进程崩溃重启记录;
- 《车流量主动管控系统接口联动时序核验证书》:由主动管控软件平台厂商与雷视感知硬件厂商联合签章,确认轨迹数据接口帧率稳定在 $10\text{ Hz} \sim 25\text{ Hz}$、端到端网络传输时延 $\le 100\text{ ms}$,满足实时交通控制算法的调用时效要求。
本文由 HighwayAI 辅助研究与整理,引用资料见上方链接。公开采购信息用于需求分析;项目建设范围、接口权限和验收条件需结合具体项目确认。
参考资料
- 交通运输部 财政部关于支持引导公路交通基础设施数字化转型升级的通知(在新窗口打开)
- JT/T 1386.1-2022 公路交通微波雷达检测器 第1部分:技术要求(在新窗口打开)
- T/CECS G: D81-01-2021 公路雷视融合交通感知系统技术规程(在新窗口打开)
- 全国公共资源交易平台干线公路数字化转型升级机电工程招标公告(在新窗口打开)
本文由 HighwayAI 辅助研究与整理,引用资料见上方链接。公开采购信息用于需求分析;项目建设范围、接口权限和验收条件需结合具体项目确认。